Home
Blog
TutorialsEventsProjectsAboutContact

Menu

Departures

Latest posts

  1. 16 NOVNWSBeijing Resmi Larang Kepemilikan dan Operasi Drone di Seluruh Wilayah KotaOn time6 min
  2. 15 NOVNWSPesawat Komersial Listrik COMAC CE-25A Sukses Uji Terbang BerawakOn time3 min
  3. 15 NOVNWSAtraksi 150 Drone Buka Porprov VIII Kalimantan Timur di PaserOn time6 min
  4. 14 NOVEDTAplikasi Pengolah Data Drone Terbaik untuk PemetaanOn time13 min
  5. 14 NOVTTRTutorial Drone Mapper Lengkap dari Olah Foto ke Peta CetakOn time24 min
All departures
6 Penyebab Foto Tidak Terolah di Agisoft Metashape

DRNLogbook entry· 14 min read

6 Penyebab Foto Tidak Terolah di Agisoft Metashape

Kamera berlabel NA di Agisoft Metashape hampir selalu punya sebab di lapangan. Berikut enam Penyebab Foto Tidak Terolah dan cara mencegahnya sebelum drone mendarat.

Liu Purnomo
Oleh Liu PurnomoWritten on 7 October 2026
Drone
Comment
Add as a preferred source on GoogleSee more stories from this site on Google
14 min read

Sponsored

Add as a preferred source on GoogleSee more stories from this site on Google

Flight Briefing · Newsletter

Enjoyed this? Get the next article by email.

No spam. Unsubscribe anytime with the link in every email.

NOTAMContent noticeREF C1627
Q)

Info only · Claim, credit, or removal on request

E)

Artikel ini dibuat untuk tujuan informasi. Kalau kamu pemilik gambar atau konten di halaman ini dan ingin mengklaim, meminta kredit, atau meminta penghapusan, saya terbuka untuk permintaan itu. Silakan hubungi saya.

This article is shared for informational purposes. If you own an image or content on this page and would like to claim it, request credit, or ask for its removal, I am open to that. Please contact me.

Contact tower[email protected]WhatsAppFull notice

Sponsored

Liu PurnomoCallsign · LPLiu Purnomo

Founder of Drone Indonesia, director of Remote Pilot Indonesia, software engineer, and author of three books on drones.

More about me
seedbacklinkDMCA.com Protection StatusBanner BlogPartner Backlink.co.id

NAVExplore

  • Home
  • Blog
  • Tutorials
  • Events
  • Projects
  • Books & Ebooks

INFAbout

  • About Me
  • Work With Me
  • Contact
  • Guestbook
  • Bio Links
  • Buy Me a Coffee

SYSOthers

  • Changelog
  • Systems
  • Sitemap
  • GSD Calculator
  • QR Code Generator

Flight Briefing · Newsletter

Hand-picked articles, straight to your inbox.

Fresh notes on drones, aviation regulations, and software. Sent only once in a while.

No spam. Unsubscribe anytime with the link in every email.

0927

Tower online · Jakarta (WIB)

© 2026 Liu Purnomo. Some rights reserved.

Privacy PolicyTerms of UseContent Notice
Follow new posts

Unless stated otherwise, writing on this site is licensed under Creative Commons Attribution 4.0 International (CC BY 4.0). You may quote, copy, republish, and cite it, including for commercial use, as long as you credit Liu Purnomo as the author and link to the original article. Third-party photos and materials, logos, and trademarks are excluded. Full terms

0
0

Anda sudah terbang dua jam, menghabiskan empat set baterai, lalu di kantor Agisoft Metashape menampilkan puluhan kamera berlabel NA setelah Align Photos selesai. Point cloud berlubang di tengah, satu blok tidak menyambung dengan blok lain, atau seluruh chunk gagal total. 

Dari pengalaman mengajar, kegagalan olah data hampir selalu bermula di lapangan. Pengaturan software bisa dikoreksi dan diulang berkali-kali, tetapi foto yang buram atau tidak saling tumpang tindih tidak bisa diselamatkan oleh opsi apa pun. Komputer yang kencang pun tidak akan menolong.

Artikel ini membahas enam Penyebab Foto Tidak Terolah yang paling sering saya temui, lengkap dengan cara memeriksa dan mencegahnya. Kalau Anda masih baru di software ini, baca dulu tutorial Agisoft untuk mengolah data drone supaya alur dasarnya sudah terbayang.

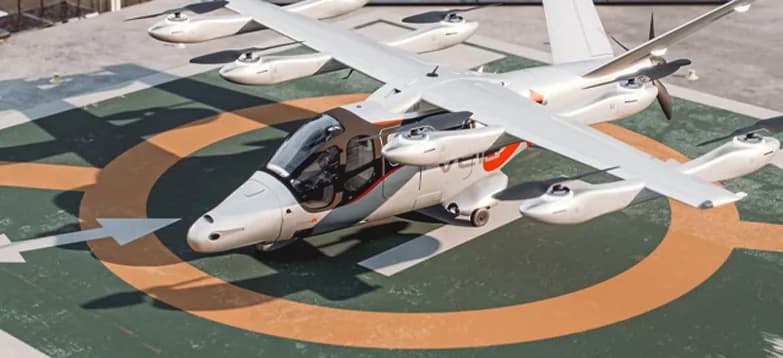
eVTOL Vela dan Whitesky Membuka Babak Taksi Terbang

Read also

eVTOL Vela dan Whitesky Membuka Babak Taksi Terbang

Drone · 12 min read

Arti kamera berlabel NA dan cara membacanya

Saat Align Photos berjalan, Metashape mencari titik-titik yang sama di beberapa foto, lalu menghitung posisi dan orientasi tiap kamera.

Foto yang gagal menemukan pasangan akan diberi tanda NA (not aligned) di panel Workspace. Foto itu tetap ada di proyek, tetapi tidak ikut dalam perhitungan sehingga tidak berkontribusi ke dense cloud, DEM, maupun orthomosaic.

Hal pertama yang saya lakukan adalah melihat pola sebaran kamera yang gagal. Kalau NA tersebar acak di antara foto yang sukses, biasanya masalahnya ada di kualitas foto individual, misalnya blur atau fokus. Kalau NA mengumpul di satu area, penyebabnya cenderung pada objek yang difoto, seperti air, atap seng, atau hamparan rumput seragam. Kalau satu strip penuh gagal, curigai sudut kamera atau overlap antarjalur.

Sponsored

Satu fitur yang jarang dipakai peserta pelatihan adalah Estimate Image Quality di panel Photos. Metashape memberi nilai ketajaman tiap foto, dan dokumentasinya menyarankan foto dengan nilai di bawah 0.5 dinonaktifkan. Jalankan ini sebelum Align Photos, dan Anda sudah menyingkirkan sebagian besar masalah dua penyebab pertama di bawah.

Overlap pas-pasan menjadi penyebab yang paling sering

Algoritma fotogrametri butuh satu titik muka bumi terlihat di sebanyak mungkin foto. Dengan overlap depan 80% dan samping 70%, sebuah titik umumnya muncul di belasan foto. Turunkan ke 70% dan 50% demi menghemat baterai, jumlah foto yang melihat titik itu anjlok, dan satu foto yang agak miring atau buram sudah cukup untuk memutus rangkaian.

Peserta pelatihan sering mengira overlap yang ditulis di aplikasi terbang sama dengan overlap yang terjadi di lapangan.

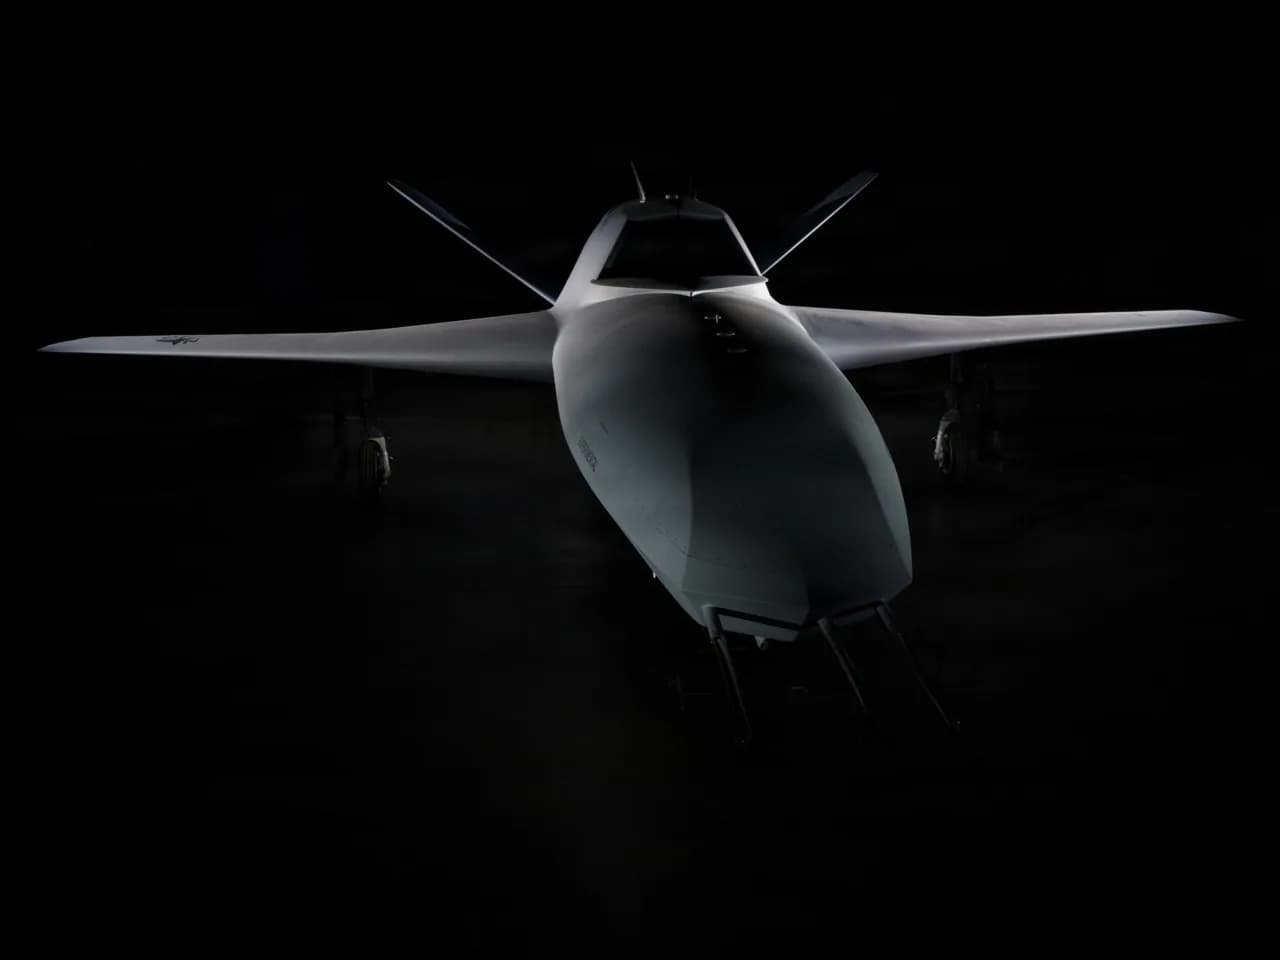
YFQ-48A Talon Blue dan Masa Depan Drone Tempur Otonom

Read also

YFQ-48A Talon Blue dan Masa Depan Drone Tempur Otonom

Drone · 14 min read

Kenyataannya angka itu dihitung pada ketinggian relatif terhadap titik take-off. Di lahan bergelombang atau lereng, drone yang terbang dengan ketinggian tetap akan mendekat ke permukaan di bagian yang tinggi, dan overlap sebenarnya menyusut. Di area berbukit saya selalu menaikkan overlap dan memakai fitur terrain follow bila drone mendukungnya.

Untuk objek yang menantang seperti kebun sawit, hutan, dan area bervegetasi lebat, saya pakai overlap 85% depan dan 75% samping. Berikut beberapa hal yang saya periksa terkait overlap sebelum terbang.

Biaya menambah overlap cuma beberapa menit waktu terbang. Biaya terbang ulang ke lokasi yang jauh jauh lebih mahal.

Sponsored

Foto goyang dan foto tidak fokus

Dua masalah ini sering muncul bersamaan dan gejalanya mirip, yaitu kamera acak berlabel NA di antara foto yang berhasil. Keduanya merusak keypoint, yaitu fitur kecil yang dicari Metashape pada setiap foto. Foto yang tampak lumayan di layar tablet bisa jadi tidak layak setelah diperbesar 100% di komputer.

Motion blur dari kecepatan dan shutter

Motion blur terjadi saat drone bergerak sejauh lebih dari setengah piksel selama sensor terbuka. Contoh hitungannya, pada GSD 2 cm dan kecepatan terbang 10 m/s, shutter perlu 1/1000 detik atau lebih cepat supaya pergeseran selama eksposur tidak melebihi 1 cm. Kalau kondisi mendung membuat kamera memilih 1/250, pergeseran bisa mencapai 4 cm, dua kali ukuran piksel.

Kamera dengan rolling shutter menambah masalah berupa distorsi bentuk saat drone bergerak cepat, sehingga geometri antarfoto tidak konsisten.

DronTech Asia 2026 Pamerkan Ekosistem Drone Terbesar ASEAN

Read also

DronTech Asia 2026 Pamerkan Ekosistem Drone Terbesar ASEAN

Drone · 17 min read

Fokus yang meleset

Autofokus pada drone konsumer kadang mencari fokus di tengah jalur, terutama saat langit dan objek berkontras rendah.

Beberapa foto berikutnya lalu terekam dengan fokus di tempat yang salah. Gejalanya halus, karena foto terlihat tajam di bagian tepi tetapi lembek di area utama.

Sponsored

Saya biasa melakukan tes sederhana sebelum misi, yaitu menembak satu foto di ketinggian kerja lalu memperbesarnya ke 100% pada layar.

Pada kamera yang mendukung, saya mengunci fokus manual di infinity atau pada jarak kerja. Setelah misi selesai, saya telusuri sampel foto dari awal, tengah, dan akhir jalur.

Air, kaca, dan hamparan seragam yang membingungkan algoritma

Dua penyebab berikutnya berasal dari objek yang difoto. Foto bisa tajam, overlap bisa sempurna, tetapi Metashape tetap gagal karena tidak ada fitur unik yang bisa dicocokkan dari satu foto ke foto lain. Masalah ini tidak bisa diatasi dengan terbang ulang di kondisi yang sama.

FAA Terbitkan Izin Drone BVLOS Perdana di Teluk Meksiko

Read also

FAA Terbitkan Izin Drone BVLOS Perdana di Teluk Meksiko

Drone · 2 min read

Permukaan yang memantul

Air, kaca, panel surya, atap seng, dan aspal basah memantulkan langit dan matahari. Pantulan itu bergerak mengikuti posisi kamera, jadi titik yang tampak sama pada dua foto sebenarnya bukan titik yang sama di permukaan. Metashape menerima titik palsu itu dan menghasilkan geometri kacau atau menolak kamera sama sekali.

Cara terbaik adalah menghindari waktu terbang saat matahari tepat di atas atau membentuk pantulan langsung ke kamera. Untuk area dengan badan air besar, sertakan daratan yang cukup di setiap foto supaya ada fitur yang bisa dicocokkan. Pada panel surya dan atap logam, saya biasa menambah overlap serta memberi masker pada area pantulan sebelum align melalui fitur masking di Metashape.

Citra yang homogen

Pasir pantai, padang rumput pendek, sawah baru tanam, salju, atau tajuk hutan yang bergoyang tertiup angin menghasilkan citra dengan tekstur sangat seragam. Algoritma kesulitan menemukan fitur yang bisa dibedakan, sehingga jumlah tie point sedikit dan kamera sulit dipasangkan.

Sponsored

Penanganannya adalah menurunkan ketinggian terbang agar tekstur halus mulai terlihat, menaikkan overlap hingga 85-90%, dan memakai drone dengan RTK. Data geotag yang presisi membantu Metashape lewat opsi reference preselection, sehingga pencocokan tidak bergantung penuh pada isi foto.

Untuk lahan homogen yang luas, saya juga memasang beberapa GCP berupa penanda kontras tinggi di tengah area supaya ada pegangan visual. Anda bisa menghitung kombinasi ketinggian dan resolusi dengan kalkulator GSD sebelum menyusun misi.

Sudut kamera yang terlalu miring

Untuk pemetaan 2D, kamera idealnya menghadap lurus ke bawah atau nadir. Pada praktiknya sudut gimbal sering tidak tepat 90 derajat. Angin kencang memiringkan drone, gimbal tidak terkalibrasi, atau pilot lupa mengubah pitch setelah sesi pengambilan video. Foto yang terlalu miring memuat bidang dengan skala yang berubah dari dekat ke jauh, dan menyulitkan pencocokan dengan foto nadir di sekitarnya.

Zipline Raih Pendanaan 1,5 Miliar Dollar AS untuk Ekspansi

Read also

Zipline Raih Pendanaan 1,5 Miliar Dollar AS untuk Ekspansi

Drone · 2 min read

Pada pemetaan fasad atau model 3D, kemiringan memang disengaja, tetapi tetap ada batasnya. Foto oblique yang terlalu landai memuat horizon, langit, dan objek jauh yang resolusinya jauh lebih kasar.

Metashape sulit menyelaraskan foto semacam itu dengan foto nadir tanpa banyak tie point yang bersama-sama terlihat. Untuk pekerjaan 3D, saya mengombinasikan jalur nadir dengan jalur miring pada sudut sedang.

Sebelum align, saya cek metadata sudut gimbal lewat kolom referensi atau EXIF. Foto dengan pitch jauh di luar pola mayoritas biasanya hasil gimbal yang goyah atau drone yang berbelok, dan lebih aman dinonaktifkan. Pada drone sayap tetap, sudut roll dan pitch memang lebih bervariasi, jadi pastikan rencana misi mengantisipasi hal itu dengan overlap yang lebih longgar.

Pemeriksaan 10 menit sebelum meninggalkan lokasi

Fuel the next flight

Enjoyed this article?

If this article helped, buy me a cup of coffee. Your support keeps me writing and sharing more.

Buy me a coffee

Keenam penyebab tadi sebenarnya bisa terdeteksi sebelum Anda pulang. Kebiasaan yang saya tanamkan ke peserta adalah memeriksa data langsung di lokasi. Buka sepuluh foto acak dari tiap jalur, perbesar ke 100%, lalu periksa ketajaman, pantulan, dan kemiringan.

Comments

Have a question, a correction, or your own experience with this topic? Leave it here, no account needed.

Reviewed before it appears. Orto post right away.

No comments yet. Be the first to comment!

Crew ID · Flight deckCaptain
Photo of Liu Purnomo

Written by

Liu Purnomo

Liu Purnomo is the founder of Drone Indonesia, a certified drone instructor, and the author of two reference books, DRONE and The Remote Pilot. His work centers on unmanned aviation standards and airspace safety. He also works as a GIS and remote sensing analyst and teaches the subject, and his background as a software engineer helps him turn spatial data workflows into tools people can actually use.

Callsign
LPI
Handle
@liupurnomo
Home base
Jakarta, Indonesia
On dutyView profile
Connecting flights

Related posts

More articles headed the same way as this one.

  1. Gate 01DRNDRN12 Nov 2026eVTOL Vela dan Whitesky Membuka Babak Taksi TerbangReview lengkap eVTOL Vela Alpha, ekosistem taksi terbang Whitesky Group, serta rekam jejak Denon Prawiraatmadja dalam memimpin transformasi Advanced Air Mobility di Indonesia.Sector Drone12 min11views0commentsDuration12min readBoarding
  2. Gate 02DRNDRN12 Nov 2026YFQ-48A Talon Blue dan Masa Depan Drone Tempur OtonomYFQ-48A Talon Blue merupakan drone tempur otonom buatan Northrop Grumman untuk program Collaborative Combat Aircraft Angkatan Udara Amerika Serikat. Pesawat nirawak ini dirancang sebagai loyal wingman untuk mendampingi jet tempur berawak dalam misi udara berisiko tinggi.Sector Drone14 min3views0commentsDuration14min readBoarding
  3. Gate 03DRNDRN12 Nov 2026DronTech Asia 2026 Pamerkan Ekosistem Drone Terbesar ASEANDronTech Asia 2026 di Bangkok mempertemukan 150 merek global dan memamerkan inovasi drone komersial, pertanian presisi, hingga pertahanan militer.Sector Drone17 min6views0commentsDuration17min readBoarding
  4. Gate 04DRNDRN10 Nov 2026FAA Terbitkan Izin Drone BVLOS Perdana di Teluk MeksikoFAA menerbitkan izin penerbangan drone beyond visual line of sight perdana di Teluk Meksiko kepada Skyways. Wahana ini menjalankan inspeksi pipa dan simulasi pengiriman pasokan ke anjungan Shell.Sector Drone2 min2views0commentsDuration2min readBoarding
  1. WPT 01Arti kamera berlabel NA dan cara membacanya
  2. WPT 02Overlap pas-pasan menjadi penyebab yang paling sering
  3. WPT 03Foto goyang dan foto tidak fokus
  4. WPT 04Air, kaca, dan hamparan seragam yang membingungkan algoritma
  5. WPT 05Sudut kamera yang terlalu miring
  6. WPT 06Pemeriksaan 10 menit sebelum meninggalkan lokasi

Sponsored

Departures

Latest posts

  1. 16 NOVNWSBeijing Resmi Larang Kepemilikan dan Operasi Drone di Seluruh Wilayah KotaOn time6 min
  2. 15 NOVNWSPesawat Komersial Listrik COMAC CE-25A Sukses Uji Terbang BerawakOn time3 min
  3. 15 NOVNWSAtraksi 150 Drone Buka Porprov VIII Kalimantan Timur di PaserOn time6 min
  4. 14 NOVEDTAplikasi Pengolah Data Drone Terbaik untuk PemetaanOn time13 min
  5. 14 NOVTTRTutorial Drone Mapper Lengkap dari Olah Foto ke Peta CetakOn time24 min
All departures
Instagram
Foto tidak teralign di agisoft
Foto Bolong Pada Agisoft
Foto Bolong Pada Agisoft disebabkan oleh overlap yang tidak memadai
Ketinggian terbang mempengaruhi overlapping
  • Ketinggian terbang dihitung ulang terhadap titik tertinggi di area kerja.
  • Jalur terbang diperpanjang melewati batas area kerja supaya tepi peta tetap punya overlap penuh.
  • Interval pemotretan diuji di lapangan, karena beberapa drone melewatkan foto saat kartu memori atau buffer kewalahan.
Motion Blur
Motion Blur

Karena itu saya menyarankan mechanical shutter untuk pekerjaan pemetaan, dan alasannya saya uraikan di artikel tentang mechanical shutter pada drone pemetaan. Di lapangan, saya mengunci ISO di kisaran rendah, memberi prioritas pada shutter, dan memperlambat drone bila cahaya kurang.

Gambar tidak fokus ke Objek yang ingin dipetakan
Citra yang homogen
Citra yang homogen
Gambar tidak cukup nadir

Jalankan juga Align Photos dengan setelan rendah di laptop lapangan untuk melihat apakah blok tersambung. Kalau muncul NA berkelompok, Anda masih di lokasi dan baterai masih ada. Untuk penelusuran lanjutan setelah align, gunakan Reset Alignment pada kamera bermasalah lalu Align Selected Cameras, dan lakukan Optimize Cameras setelah sparse cloud terbentuk. Kalau Anda ingin mempelajari seluruh alur kerjanya, panduan pemetaan menggunakan drone memberi gambaran dari perencanaan sampai produk akhir.

Semua kebiasaan ini bisa dilatih. Di program pelatihan drone Remote Pilot Academy, separuh waktu dipakai untuk terbang dan mengolah data langsung, dari perencanaan overlap, pengaturan kamera, hingga pengolahan di Metashape, sehingga kesalahan seperti di atas ditemukan saat latihan sebelum Anda menangani proyek klien.